 +7 (988) 379-41-22


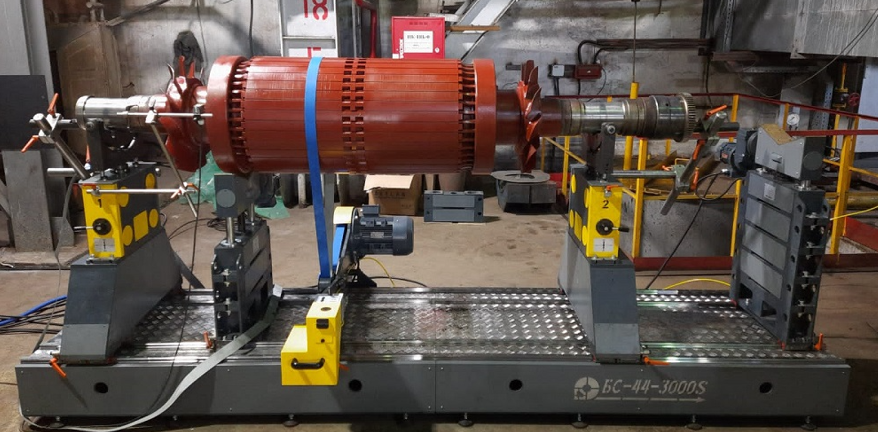
Балансировка ротора электродвигателя
По результатам практики диагностики промышленных электрических машин, значительная часть случаев повышенной вибрации связана с дисбалансом ротора. В ряде ситуаций такая неисправность может быть устранена на месте эксплуатации, без демонтажа агрегата и передачи оборудования в ремонтную организацию.
Причины возникновения дисбаланса ротора электродвигателя
В результате при работе электродвигателя формируются дополнительные центробежные силы, которые проявляются в виде повышенной вибрации и увеличивают нагрузку на сопряжённые узлы.
Основные причины возникновения дисбаланса:
-
Неравномерное распределение массы после ремонта электродвигателя.
-
Износ подшипниковых опор.
-
Коррозионное поражение вращающихся элементов.
-
Накопление загрязнений на рабочих колёсах вентиляторов охлаждения.
-
Механическая обработка вала с нарушением соосности.
-
Замена крыльчатки без последующей балансировки.
Отдельного внимания требует перемотка электродвигателя. После выполнения таких работ распределение массы ротора, как правило, изменяется. Если после ремонта не проводится контроль вибрационного состояния и балансировка, двигатель может быть установлен обратно в эксплуатацию с остаточным дисбалансом, что приводит к постепенному росту уровня вибрации в первые недели работы.
Что происходит при игнорировании дисбаланса
Центробежные силы, возникающие из-за неуравновешенной массы ротора, в первую очередь воздействуют на подшипниковые узлы. Подшипники, рассчитанные на ресурс 20–30 тысяч часов, при постоянном воздействии повышенной вибрации могут выходить из строя уже через 3–5 тысяч часов эксплуатации.
Далее развитие дефекта происходит по цепочке. Вибрация передаётся на опоры, фундамент и смежное оборудование, увеличивая нагрузку на всю систему установки. Одновременно могут возрастать рабочие токи и энергопотребление — в отдельных случаях на 7–10%. Обмотки электродвигателя испытывают дополнительные механические воздействия, не предусмотренные нормальным режимом эксплуатации, что со временем приводит к повреждению изоляции.
Согласно ГОСТ ИСО 10816-3, для промышленных электродвигателей мощностью до 300 кВт уровень вибрации до 2,8 мм/с считается допустимым. Диапазон от 4,5 до 7,1 мм/с относится к неудовлетворительному состоянию и указывает на необходимость выполнения балансировки ротора в ближайшее время. При уровне вибрации выше 7,1 мм/с дальнейшая эксплуатация оборудования является опасной, поскольку каждый час работы повышает риск аварийного отказа.
Диагностика дефекта: дисбаланс или электромагнитная неисправность
Для предварительной дифференциальной диагностики механических и электромагнитных причин вибрации применяется простой эксплуатационный метод. Электродвигатель выводится на рабочую частоту вращения, после чего фиксируется уровень вибрации по показаниям вибродатчиков либо, при отсутствии приборного контроля, оценивается характер вибрации на корпусе и опорах. Затем питание электродвигателя отключается.
Если вибрация прекращается практически сразу после отключения питания, вероятной причиной является электромагнитная неисправность. К таким причинам относятся неравномерный воздушный зазор, дефекты обмоток, нарушения в питающей сети или особенности работы преобразователя частоты. В этом случае вибрация связана не столько с вращающейся массой, сколько с электромагнитными силами, исчезающими после снятия напряжения.
Если же вибрация сохраняется после отключения питания и затухает постепенно по мере снижения частоты вращения, наиболее вероятной причиной является механический дисбаланс ротора. В такой ситуации требуется контроль вибрационного состояния и, при подтверждении наличия дисбаланса, балансировка ротора электродвигателя.
На практике данный тест позволяет быстро определить направление дальнейшей диагностики. Он не требует балансировочного станка и может быть выполнен непосредственно на месте эксплуатации. При этом для точной оценки состояния оборудования предпочтительно использовать виброизмерительные приборы, поскольку субъективная оценка «на ощупь» допустима только как предварительный ориентир.
Оперативная диагностика особенно важна на ранней стадии развития дефекта. При уровне вибрации порядка 4–5 мм/с в некоторых случаях балансировку можно выполнить в собственных опорах без демонтажа электродвигателя. При дальнейшем росте вибрации, особенно до значений выше 7 мм/с, возрастает риск повреждения подшипниковых узлов и сопряжённых элементов. В этом случае восстановление оборудования может потребовать уже не только балансировки, но и полноценного ремонта с увеличением сроков простоя и затрат.
Статическая и динамическая балансировка роторов. Балансировка в собственных опорах
После подтверждения дисбаланса ротора необходимо определить оптимальный способ его устранения. Выбор метода балансировки зависит от конструктивных особенностей ротора, его геометрии, режима эксплуатации, требований к остаточной вибрации и доступности балансировочного оборудования.
В практике обслуживания электродвигателей применяются различные способы балансировки роторов: статическая балансировка, динамическая балансировка на балансировочном станке, а также, иногда, динамическая балансировка в собственных опорах непосредственно на месте установки.
Статическая балансировка
Статическая балансировка выполняется без принудительного вращения ротора. Ротор устанавливается на призмы, роликовые опоры или другое низко фрикционное приспособление. Под действием силы тяжести он проворачивается таким образом, что участок с избыточной массой занимает нижнее положение. После этого на противоположной стороне устанавливаются корректирующие грузы, либо удаляют материал с участка, имеющего избыточную массу. Корректировку повторяют до достижения состояния, при котором ротор перестает самопроизвольно занимать одно и то же угловое положение.
Данный метод применим преимущественно для тихоходных дискообразных деталей и коротких роторов, у которых длина сопоставима с диаметром или меньше него. К таким элементам относятся рабочие колёса вентиляторов, крыльчатки насосов, шкивы и аналогичные вращающиеся детали. В этих случаях дисбаланс можно рассматривать как сосредоточенный в одной плоскости коррекции, поэтому статическая балансировка обеспечивает приемлемый результат.
Для роторов электродвигателей такой метод имеет существенные ограничения. В большинстве случаев длина ротора значительно превышает его диаметр, а неуравновешенность распределена вдоль оси вращения. При такой геометрии возникает не только статический, но и моментный дисбаланс, который невозможно корректно выявить при установке ротора на призмы.
Ротор может находиться в устойчивом положении при статической проверке, но при выходе на рабочую частоту вращения формировать повышенную вибрацию. Это связано с тем, что участки с избыточной массой, расположенные в разных плоскостях по длине ротора, могут взаимно компенсироваться в статическом состоянии, но при вращении создавать пару центробежных сил. Такая пара сил нагружает подшипниковые опоры и вызывает вибрацию электродвигателя, несмотря на внешне удовлетворительный результат статической балансировки.
Динамическая балансировка
Динамическая балансировка роторов электродвигателей выполняется на вращающемся роторе. В процессе измерений вибродатчики фиксируют параметры вибрации на двух опорах, после чего балансировочный прибор рассчитывает массу корректирующих грузов и углы их установки в соответствующих плоскостях коррекции. Как правило, такими плоскостями являются торцевые зоны ротора — со стороны вентилятора и со стороны приводного конца вала.
Использование двух плоскостей коррекции необходимо из-за геометрии ротора электродвигателя. Для вытянутых роторов характерно наличие двух независимых составляющих дисбаланса. Коррекция только в одной плоскости может снизить вибрацию на одной опоре, но одновременно увеличить её на другой. Балансировка в двух плоскостях позволяет устранить как статическую, так и моментную составляющую неуравновешенности.
Динамическая балансировка на станке обеспечивает наиболее точный результат, поскольку ротор вращается в контролируемых условиях. На измерения не влияют муфты, ремённые передачи, несоосность привода, состояние фундамента и другие внешние факторы, которые могут искажать вибрационную картину при диагностике на установленном оборудовании.
Для промышленных электродвигателей большой мощности, в том числе машин от 100 кВт, а также для двигателей постоянного тока со сложной конструкцией коллектора динамическая балансировка на станке является предпочтительным методом. Она особенно важна после перемотки, ремонта обмоток, замены вентилятора, крыльчатки, коллектора или других вращающихся элементов, поскольку позволяет восстановить требуемое распределение массы ротора и снизить остаточную вибрацию до нормативных значений.
Балансировка в собственных опорах
Балансировка в собственных опорах выполняется непосредственно на месте установки агрегата. Электродвигатель не демонтируют с рамы и, если это допускают условия измерений, не отсоединяют от приводимого механизма. Специалисты устанавливают датчики вибрации на подшипниковые узлы, выполняют пуск, фиксируют исходные параметры, затем устанавливают пробный груз и проводят повторный запуск. По изменению вибрационной картины прибор рассчитывает необходимую массу и угол установки корректирующего груза.
Такой метод оправдан в случаях, когда демонтаж оборудования связан с большими затратами, сложной логистикой или длительным простоем. Например, это может быть привод вентилятора аспирации на верхних этажах производственного здания, двигатель градирни, привод конвейера на горно-обогатительном предприятии или другой агрегат, снятие которого требует крана, такелажа и остановки технологической линии. В подобных ситуациях балансировка в рабочем положении часто позволяет устранить проблему за несколько часов без полноценного демонтажа.
Однако у метода есть ограничения. Если подшипники уже находятся в критическом состоянии, результат балансировки будет нестабильным: износ опор сам по себе станет источником вибрации и может быстро привести к повторному росту её уровня. Если частота вращения меняется под нагрузкой, эффект, полученный на холостом ходу, может отличаться от поведения агрегата в реальном рабочем режиме.
Поэтому перед балансировкой в собственных опорах необходимо выполнить базовое техническое обслуживание: проверить состояние подшипников, крепёжных элементов, рамы, муфт, ременных передач и других сопряжённых узлов. Если механические дефекты не устранены заранее, балансировка не даст устойчивого результата, поскольку будет компенсировать не первопричину, а следствие общего технического состояния машины.
Какой метод балансировки выбрать
Выбор метода балансировки должен определяться техническим состоянием электродвигателя, доступностью оборудования, стоимостью простоя и тем, в каком состоянии находится сам ротор — установлен в агрегате или уже демонтирован.
Если электродвигатель находится на месте эксплуатации, а уровень вибрации находится примерно в диапазоне 4–6 мм/с, во многих случаях рационально выполнить балансировку в собственных опорах. Такой подход позволяет сократить время простоя, избежать демонтажа, такелажных работ и транспортировки ротора в ремонтный цех. Особенно это актуально для крупногабаритных агрегатов, приводов вентиляторов, насосов, конвейеров, градирен и другого оборудования, демонтаж которого связан с существенными затратами.
Если же ротор уже снят в рамках ремонта электродвигателя — после перемотки, проточки вала, замены вентилятора, крыльчатки, коллектора или других вращающихся элементов — оптимальным решением будет динамическая балансировка на станке. В этом случае нет смысла ограничиваться проверкой «по месту»: балансировка на станке обеспечивает более высокую точность, исключает влияние внешних факторов и позволяет получить документированный результат с протоколом измерений для заказчика.
Статическая балансировка применяется преимущественно для коротких вращающихся деталей: рабочих колёс, крыльчаток, шкивов и аналогичных элементов, у которых дисбаланс фактически сосредоточен в одной плоскости и отсутствуют повышенные требования к точности балансировки. Для роторов электрических машин серьёзного габарита такой метод не является полноценным решением, поскольку не позволяет выявить и устранить моментную составляющую дисбаланса.
На практике наиболее эффективный подход — использовать все методы в зависимости от задачи. Балансировка в собственных опорах помогает быстро восстановить работоспособность оборудования без демонтажа. Динамическая балансировка на станке обеспечивает максимальную точность после ремонта. Статическая балансировка остаётся простым и полезным методом для отдельных коротких деталей без высоких требований к точности балансировки.
Главная ошибка при выборе метода — ориентироваться не на состояние оборудования, а на привычную схему ремонта. Перед началом работ необходимо оценить уровень вибрации, состояние подшипников, наличие сопутствующих дефектов, стоимость простоя и возможность демонтажа. После такой оценки выбор становится очевидным: балансировать нужно тем способом, который устраняет конкретную причину вибрации с минимальными рисками для ресурса электродвигателя.
Порядок проведения балансировки и применяемое оборудование
После выбора метода важно правильно организовать сам процесс балансировки ротора электродвигателя. На практике он начинается не с установки грузов, а с диагностики и фиксации исходного вибрационного состояния. Без первичного замера невозможно понять, действительно ли причиной является дисбаланс, в каких плоскостях требуется коррекция и какой результат получен после выполнения работ.
Первичный замер вибрации
Любая динамическая балансировка начинается с измерения вибрации. Датчики устанавливают на подшипниковые узлы электродвигателя, после чего агрегат запускают на рабочей частоте вращения. Прибор фиксирует амплитуду вибрации и фазу на оборотной частоте вращения ротора. Эти данные являются исходной точкой для дальнейшего расчёта.
Особенно важно измерять не просто общий уровень вибрации, а именно составляющую на частоте вращения. Дисбаланс проявляется в первую очередь на первой гармонике оборотной частоты. Если основная энергия вибрации находится на других частотах, например, на частоте дефекта подшипника, зубцовой частоте, частоте электромагнитных сил или гармониках несоосности, балансировка может не дать ожидаемого результата. Таким образом, анализ частотного спектра вибрации позволяет оценить вероятность наличия дисбаланса, отличить его от других возможных причин повышенной вибрации и определить целесообразность проведения балансировки.
Для работ на месте эксплуатации специалисты используют портативные виброанализаторы и балансировочные приборы. Они позволяют выполнять балансировку роторов электродвигателей непосредственно в собственных опорах: измерять вибрацию, фиксировать фазу, рассчитывать массу и угол установки пробных и корректирующих грузов.
Если задача сложнее — например, речь идёт о роторе крупного электродвигателя, насосного агрегата, вентилятора, дымососа или машины после капитального ремонта, — ротор демонтируют и устанавливают на балансировочный станок. Станок обеспечивает контролируемые условия вращения, позволяет выполнять балансировку в одной или двух плоскостях с высокой точностью и исключает влияние внешних факторов: состояния фундамента, муфт, ременных передач, перекосов рамы и нагрузки со стороны приводимого механизма.
Пробный груз и расчёт коррекции
После первичного замера на ротор устанавливают пробный груз. Это небольшая масса известной величины, закреплённая в заранее выбранной точке и на известном радиусе от оси вращения. Пробный груз нужен не для устранения дисбаланса, а для того, чтобы прибор вычислил, как конкретный ротор реагирует на добавленную массу в данной плоскости коррекции.
На этом этапе важна точность. Должны быть зафиксированы три параметра:
-
масса пробного груза;
-
радиус его установки;
-
угловое положение относительно выбранной нулевой метки
Если не привязать пробный груз к углу и радиусу, расчёт теряет смысл. Прибор не сможет корректно определить влияние добавленной массы, а балансировка превратится в серию случайных перестановок грузов. Это увеличивает количество пусков, время работы и риск получить нестабильный результат.
После установки пробного груза двигатель запускают повторно на той же частоте вращения, на которой выполнялся первичный замер. Виброанализатор фиксирует, как изменились амплитуда и фаза вибрации. Именно изменение вибрационного вектора показывает, насколько эффективно ротор реагирует на массу, установленную в данной точке.
Далее прибор рассчитывает корректирующий груз: его массу и угловое положение. В классическом виде расчёт основан на сравнении исходной вибрации и вибрации после установки пробной массы. Масса корректирующего груза пропорциональна массе пробного груза, умноженной на отношение исходной вибрации к векторной разности вибрации до и после установки пробного груза.
На практике оператору не требуется выполнять эти вычисления вручную. Современные балансировочные приборы автоматически обрабатывают амплитуду и фазу, строят векторную модель и выдают готовую рекомендацию: сколько граммов установить, в какой плоскости и под каким углом.
При балансировке в двух плоскостях процедура усложняется: пробные грузы поочерёдно устанавливают в каждую плоскость коррекции, а прибор оценивает влияние каждой плоскости на обе опоры. Это позволяет учесть взаимное влияние концов ротора и корректно устранить как статическую, так и моментную составляющую дисбаланса.
Установка постоянного груза и контрольный замер
После расчёта корректирующей массы пробный груз снимают, а постоянный корректирующий груз устанавливают в рассчитанном положении: в соответствующей плоскости коррекции, на заданном радиусе и под определённым углом относительно принятой нулевой отметки.
Способ крепления выбирают с учётом конструкции ротора, частоты вращения, температуры и условий эксплуатации. На практике применяют несколько вариантов:
-
приварку груза к ротору, диску или ступице;
-
механическое крепление болтами, винтами или специальными зажимами;
-
установку балансировочных пластин и колец;
-
приклеивание — только если это допускается конструкцией и применяемым материалом
Крепление должно быть надёжным и рассчитанным на действие центробежных сил. На высокооборотных роторах недопустимо применять способы фиксации, не обеспечивающие надёжного удержания корректирующих грузов при нагреве, вибрации и длительной эксплуатации.
Вместо добавления массы также применяют удаление материала. Для этого с противоположной стороны от рассчитанного направления выполняют сверление, фрезерование, проточку или другую локальную обработку. Такой вариант удобен, когда установка дополнительного груза невозможна или может нарушить геометрию ротора. Обработку выполняют на станке, либо вручную — в зависимости от размеров детали, доступности зоны коррекции и требований к точности.
После выполнения окончательной коррекции дисбаланса обязательно проводят контрольный запуск ротора. Прибор повторно измеряет амплитуду и фазу вибрации на всех контрольных точках. Сравнивают не только общий уровень вибрации, но и оборотную составляющую, поскольку именно она характеризует остаточный дисбаланс. Если полученные значения соответствуют установленному допустимому уровню, балансировку считают завершенной.
Оценивать результат следует по требованиям конкретного агрегата, его рабочей частоте вращения и принятому нормативу, а не по одному универсальному числу. В отчёте или журнале рекомендуется зафиксировать исходные и итоговые значения вибрации, массу и положение корректирующего груза, способ его крепления, режим контрольного запуска и сведения о применённом приборе. Это позволяет подтвердить качество работ и отслеживать состояние оборудования при последующей эксплуатации.
Балансировка ротора электродвигателя после ремонта
После ремонта электродвигателя балансировка ротора требуется практически всегда, особенно если в ходе работ затрагивались вращающиеся элементы. Перемотка, пропитка, сушка, замена вентилятора, крыльчатки, рабочего колеса, коллектора или других деталей меняют распределение массы относительно оси вращения. Даже небольшое смещение массы на рабочей частоте вращения создаёт центробежную силу, которая напрямую нагружает подшипники и опоры.
После перемотки электродвигателя
Перемотка ротора или якоря меняет его массу и геометрию распределения материала. На итоговую неуравновешенность влияют:
-
масса новой обмотки;
-
равномерность укладки проводников;
-
количество и распределение пропиточного лака;
-
особенности сушки;
-
cостояние бандажей, клиньев и крепёжных элементов;
-
возможная механическая обработка после ремонта.
Внешнее отсутствие повреждений ротора не является подтверждением симметричного распределения его массы относительно оси вращения. При низкой частоте вращения остаточная неуравновешенность может не проявляться визуально или по уровню вибрации, однако при выходе на рабочую частоту она приводит к увеличению вибрационных нагрузок.
В связи с этим после перемотки электродвигателя динамическая балансировка должна рассматриваться как обязательный этап ремонтного процесса. Без выполнения балансировки невозможно подтвердить стабильность работы электродвигателя после сборки.
После замены вентилятора, крыльчатки или рабочего колеса
Особое внимание следует уделять замене вращающихся навесных элементов: вентиляторов охлаждения, крыльчаток, шкивов, рабочих колёс насосов и дымососов. Каждый новый элемент может иметь собственную остаточную неуравновешенность. Даже при заводском изготовлении детали её установка на конкретный вал способна привести к возникновению дисбаланса ротора.
Наиболее часто такая ситуация возникает после замены пластиковых или металлических вентиляторов охлаждения. Несмотря на сравнительно небольшие размеры детали, при высокой частоте вращения её неуравновешенность может вызывать заметное увеличение вибрации. Это приводит к повышению уровня шума, росту нагрузок на подшипники, а также возникновению дополнительных напряжений в корпусе и крепёжных элементах электродвигателя.
Основная опасность дисбаланса заключается не в наличии вибрации как таковой, а в её эксплуатационных последствиях. Центробежные силы, возникающие вследствие дисбаланса ротора, создают постоянные дополнительные нагрузки на подшипниковые узлы. При отсутствии балансировки ротора после ремонта ресурс подшипников может существенно снижаться, вплоть до выхода из строя через несколько месяцев эксплуатации.
Контрольный замер после сборки
Качественное выполнение ремонта электродвигателя требует обязательного контрольного измерения вибрации после сборки. Данный замер позволяет подтвердить корректность установки ротора, штатный режим работы подшипниковых узлов и соответствие уровня вибрации допустимым значениям.
После ремонта должны быть выполнены:
-
динамическая балансировка ротора на станке или в собственных опорах;
-
сборка электродвигателя с проверкой посадок и креплений;
-
контрольный пуск;
-
измерение вибрации на подшипниковых узлах;
- фиксация итоговых значений в протоколе или журнале работ.
Допуски по ГОСТ ИСО 1940-1 и оценка качества балансировки
Снижение уровня вибрации после балансировки является обязательным результатом, однако само по себе не определяет требуемую степень уменьшения остаточного дисбаланса и критерии качества выполненной работы. Оценка не должна основываться только на практическом опыте, субъективном восприятии шума или признаке снижения акустических проявлений. Для определения допустимых значений применяются нормативные документы и классы точности балансировки.
ГОСТ Р ИСО 1940-1-2007
Основным нормативным документом, применяемым при балансировке роторов, является ГОСТ Р ИСО 1940-1-2007. Стандарт устанавливает классы качества балансировки и предельно допустимые значения остаточной неуравновешенности для вращающихся деталей.
Важно учитывать, что ГОСТ Р ИСО 1940-1 регламентирует не уровень вибрации корпуса электродвигателя, а допустимую остаточную неуравновешенность ротора. Иными словами, стандарт определяет, какое значение дисбаланса является допустимым для конкретного ротора с учётом его рабочей частоты вращения и заданного класса точности балансировки.
Класс точности балансировки обозначается символом G и числовым значением, например:
-
G6.3;
-
G2.5;
-
G1;
- другие классы точности.
Числовое значение класса G связано с допустимым произведением остаточного удельного эксцентриситета массы на угловую скорость ротора. Чем меньше число в обозначении класса, тем более высокие требования предъявляются к точности балансировки и тем ниже должен быть остаточный дисбаланс после выполнения работ.
Основные классы для электродвигателей
Для промышленных электрических машин чаще всего применяют несколько классов.
G6.3
Это наиболее распространённый класс для стандартных электродвигателей общего назначения. Он применяется для приводов:
-
вентиляторов;
-
насосов;
-
конвейеров;
-
редукторных агрегатов;
-
технологического оборудования без повышенных требований к вибрации.
Например, промышленный электродвигатель мощностью 55 кВт с частотой вращения 1500 об/мин в большинстве случаев нормально работает при балансировке по классу G6.3, если нет дополнительных требований со стороны заказчика или производителя оборудования.
G2.5
Этот класс применяют для электродвигателей и агрегатов с повышенными требованиями к точности балансировки. Обычно это:
-
приводы станков;
-
высокоскоростные электродвигатели;
-
ответственные насосные агрегаты;
-
вентиляционные установки с жёсткими требованиями по вибрации;
-
оборудование, где вибрация влияет на качество технологического процесса.
Для класса G2.5 динамическая балансировка в двух плоскостях обычно является обязательной, особенно если ротор имеет значительную длину и работает на высокой частоте вращения.
G1
Класс G1 используют для прецизионных машин и особо ответственных роторов:
-
шпинделей;
-
турбомашин;
-
высокоточных электромеханических узлов;
-
роторов с очень жёсткими требованиями к остаточной вибрации.
Для обычного ремонта промышленных электродвигателей такой класс требуется редко. Добиваться G1 без технической необходимости часто экономически нецелесообразно.
Вибрация корпуса и остаточный дисбаланс
Вибрация корпуса и остаточная неуравновешенность ротора — это разные диагностические параметры, которые не следует смешивать.
ГОСТ Р ИСО 1940-1 применяется для оценки качества балансировки непосредственно ротора и устанавливает допустимые значения его остаточного дисбаланса. При этом вибрационное состояние собранного электродвигателя или агрегата оценивается по другим нормативным документам, в том числе по стандартам серии ISO 10816 / ISO 20816 и их российским аналогам. Эти стандарты рассматривают фактический уровень вибрации машины на опорах в рабочем режиме.
Корректная оценка качества ремонта и балансировки должна включать несколько этапов:
-
на балансировочном станке контролируют остаточную неуравновешенность ротора;
-
после сборки электродвигателя выполняют измерение вибрации на подшипниковых узлах;
-
полученные результаты фиксируют в протоколе испытаний или в эксплуатационном журнале.
Если балансировка ротора выполнена в соответствии с требованиями ГОСТ, но после сборки электродвигатель продолжает работать с повышенной вибрацией, причина может быть связана уже не с дисбалансом. В таких случаях необходимо проверять другие возможные источники вибрации, включая:
-
дефекты подшипников;
-
несоосность муфтового соединения;
-
перекос корпуса;
-
недостаточную жёсткость или слабое крепление основания;
-
электромагнитную асимметрию;
-
дефекты посадочных мест;
-
резонансные явления в конструкции.
Профессиональная вибродиагностика всегда должна разграничивать остаточную неуравновешенность ротора и другие причины повышенной вибрации оборудования.
Что должно быть в протоколе балансировки
Качественная балансировка должна подтверждаться не только словами, но и документом. В протоколе обычно указывают:
-
тип и номер электродвигателя или ротора;
-
массу ротора;
-
рабочую частоту вращения;
-
выбранный класс точности балансировки;
-
исходную неуравновешенность или вибрацию;
-
плоскости коррекции;
-
массу и угол установки корректирующих грузов;
-
остаточный дисбаланс после балансировки;
-
итоговый уровень вибрации при контрольном запуске;
-
применяемое оборудование;
-
дату и ФИО ответственного исполнителя работ.
Балансировочные станки для электродвигателей
Балансировочные станки ROBALS для электродвигателей предназначены для ремонта, обслуживания и производства якорей электродвигателей, роторов и других вращающихся деталей. Оборудование позволяет выполнять точную динамическую балансировку, снижать уровень вибрации, увеличивать срок службы подшипников и повышать надежность работы электродвигателей.
Компания ООО «ПК Робалс» является одним из лидеров в области производства оборудования для динамической балансировки роторов в России, странах СНГ и за рубежом. На сегодняшний день более чем на 500 предприятиях работают как горизонтальные дорезонансные балансировочные станки, так и зарезонансные, изготовленные компанией «Робалс». Партнерами нашей компании являются предприятия нефтяной, газовой, металлургической, авиационной и других областей промышленности. География поставок продукции - Россия, Евросоюз, Казахстан, Азейрбаджан, ОАЭ и др.
На нашем официальном сайте предствлены горизонтальные балансировочные станки для балансировки роторов электродвигателей:
|
Наиболее применимые |
Возможно, под Ваши задачи подойдут |
Выбор конкретной модели зависит от массы и габаритов балансируемых изделий, требуемой точности и особенностей производственного процесса. Для получения консультации обратитесь к специалистам ROBALS — мы оперативно ответим на ваши вопросы и поможем подобрать балансировочный станок, оптимально соответствующий вашим задачам.
